docker 一键部署 VPS-BT 离线下载 概要 种子和磁力链接是现在使用最为广泛的资源下载形式了,但有时即使找到了种子资源,也会面临墙、网速、高额收费等限制问题,导致难...
博客广场
qBitTorrent-docker
安信可 ESP-12K 模组的 USB 无线适配器方案介绍
该示例程序支持以下功能: 支持 Host 主机通过 USB 无线上网。 支持 Host 主机通过 USB 对 安信可 ESP-12K 模组进行通信和控制。 支持多种 system、Wi-Fi 控制命令,使...
【OTA HTTP(S)】无线远程升级支持跳过证书升级
本工程由半颗心脏编程并开源,使用的主要协议栈有 mbedtls 和 esp_ota 。 源码地址:https://github.com/xuhongv/StudyInEsp32/tree/master/27_ota_https_skip_cert_opt...
宝塔面板VPS搭建完整教程:新手如何从零选购到一键装好宝塔?机房怎么选?配置踩坑全解析(附 Evoxt 全套餐对比表)
每次有朋友问"我想自己建个网站",我都会告诉他们同一件事:先搞一台 VPS,装上宝塔面板,剩下的事情就顺了。 说起来简单,但真到动手的时候,问题就来了——VPS 哪家好?...
实验环境 ubuntu 18.04 qemu 4.0.0
实验环境 ubuntu 18.04 qemu 4.0.0 本文只是记录在 ubuntu 18.04 qemu 4.0.0 版本下搭建调试环境时的重要步骤和出现的一些 bug,并没有详细地描述整个构建细节。下载 li...
【Windows】Clash Verge Rev(自动导入)
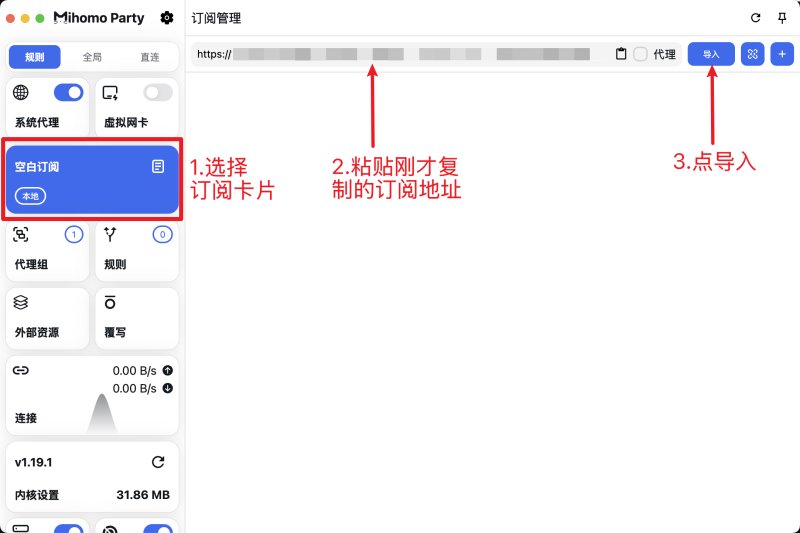
下载安装 夸克网盘下载(此网盘在中国网络可直接高速下载) 通过官方下载 导入订阅 点击桌面或开始菜单中安装好的的Clash Verge图标打开软件 在 付费机场(备用地址) ...
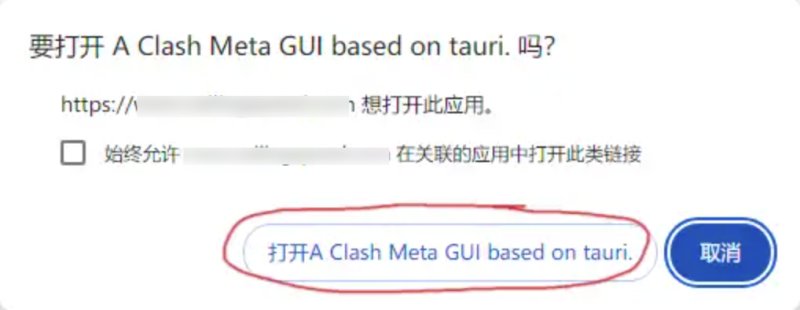
Windows-v2rayN使用教程
在 付费机场(备用地址) 已经购买好套餐,下载v2rayN客户端 点击下载 下载后解压并运行 v2rayN.exe 登陆机场官网复制SS通用订阅地址 / 导入Shadowrocket 点击v2rayN订...
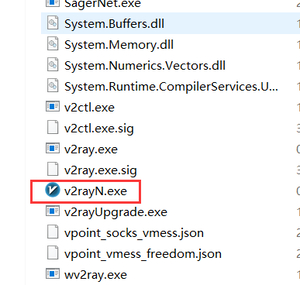
Windows Clash Party 使用教程
Clash Party 是一款简单易用的基于 Clash Meta(Mihomo)核心的科学上网客户端。自 Clash for Windows 删库之后,又出现了很多 Clash 客户端。但相比之下,Clash Party ...
🛠️ DeepSeek-OCR Windows WSL本地安装部署指南
title: DeepSeek-OCR Windows WSL本地安装部署指南 source: "https://github.com/k6G52m4Dz75W/VisualFrontier/blob/main/DeepSeek-OCR/DeepSeek-OCR_Local_Installatio...
🔧 Windows 端口管理完全指南
📋 目录 快速操作 详细步骤 使用脚本工具 常见问题 ⚡ 快速操作 方法一:两步命令(推荐) 第1步:查找占用端口的进程 netstat -ano findstr :端口号 第2步:终止进程 t...
阿里云部署 Isaac Lab + GR00T 完整教程
本页保留为历史链接兼容入口。完整教程已经移动到 Isaac 专题目录: 阿里云部署 Isaac Lab + GR00T 完整教程 如果大家是第一次配置 Isaac,建议先从统一入口开始: Isaa...
机器人仿真教程
本目录包含机器人仿真平台的选型说明、环境配置教程、平台实践文档和挑战赛资料。 入口文档 PhysX-Omni 彩色资产生成实践 - 单图部件生成、Blackwell 环境兼容、权重校...
1、openpi部署服务端
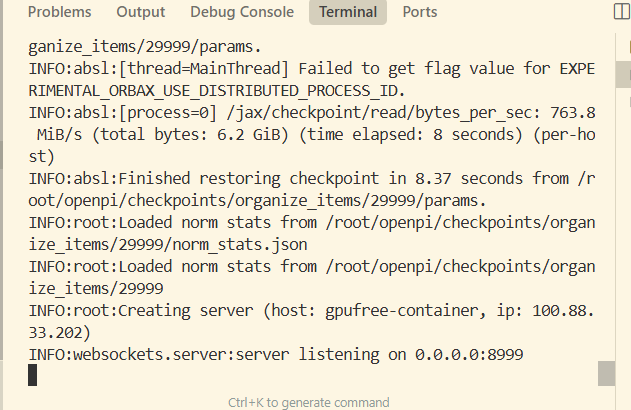
GenieSim一键启动视频教程:https://www.datawhale.cn/learn/content/258/6172 cd /root/openpi XLA_PYTHON_CLIENT_MEM_FRACTION=0.7 uv run scripts/serve_policy.py -...
Genie Sim 是 AgiBot 推出的仿真框架,为开发者提供高效的数据生成能力和评估基准,以加速具身智能的开发。Genie Sim 建立了一个全面的闭环流程,包括轨迹生成、模型训练、基准测试和部署验证。用户可以通过这个高效的仿真工具链
Genie Sim 是 AgiBot 推出的仿真框架,为开发者提供高效的数据生成能力和评估基准,以加速具身智能的开发。Genie Sim 建立了一个全面的闭环流程,包括轨迹生成、模型训...
https://github.com/TianxingChen/RoboTwin/tree/main?tab=readme-ov-file
https://github.com/TianxingChen/RoboTwin/tree/main?tab=readme-ov-file 按照readme,首先配置环境,我的还是采用dl环境 然后按照readme看config 为了更好可视化,我...
🔮 未来研究方向
随着机器人技术和仿真平台的快速发展,Isaac Sim为研究人员和开发者提供了广阔的探索空间。以下是一些值得关注的未来研究方向: 🧠 高级强化学习与模仿学习 研究重点 组...
家庭整理任务中低级操作的基准评测
家庭整理任务中低级操作的基准评测 论文 官网 模型 数据集 补充材料 安装与设置 安装环境 conda create -n mshab python=3.9 conda activate mshab 安装 ManiSkill3 与...
NVIDIA Isaac Sim 配置指南
本页保留为历史链接兼容入口。Isaac Sim 的本地 Windows、Linux 工作站、云服务器、Docker、micromamba/venv、Isaac Lab 和 GR00T 路线已经统一整理到新的专题目录: Is...
run headless / without a display
安装vulkan sudo apt-get install libvulkan1 sudo apt-get install vulkan-utils 或者 sudo apt install vulkan-tools vulkaninfo 如果不存在,请尝试创建包含以下内容...
机器人仿真平台选型与目录导览
本页用于帮助读者先判断“应该学习哪个仿真平台”,再进入对应的安装或实践教程。原先这里混入了 DISCOVERSE 的单独安装笔记,容易让读者误以为本章的基础配置只对应一个...